Онлайн-калькулятор вычисляет вращающий момент привода по силе и плечу приложения нагрузки для механических узлов и передаточных систем. В качестве исходных данных используются величина действующего усилия и радиус вращения (кратчайшее расстояние от оси вращения до линии действия нагрузки). На основе этих параметров инструмент определяет точное значение момента силы относительно центра вращения. Результат расчёта сразу готов для подбора комплектующих и проверки прочности деталей.
В прикладной механике и конструировании машин эта величина служит базовым критерием при оценке нагрузочной способности оборудования.
Инженеры и проектировщики выполняют такой расчёт при определении рабочих нагрузок на приводные валы, барабаны лебёдок, шкивы, зубчатые колёса и рычажные механизмы. Зная крутящий момент на исполнительном органе, специалист может точно подобрать электродвигатель или мотор-редуктор с достаточным запасом по тяговому усилию. Вычисление также применяется в слесарных и монтажных работах, когда требуется определить фактический момент затяжки резьбового соединения по длине рукоятки ключа и приложенному усилию.
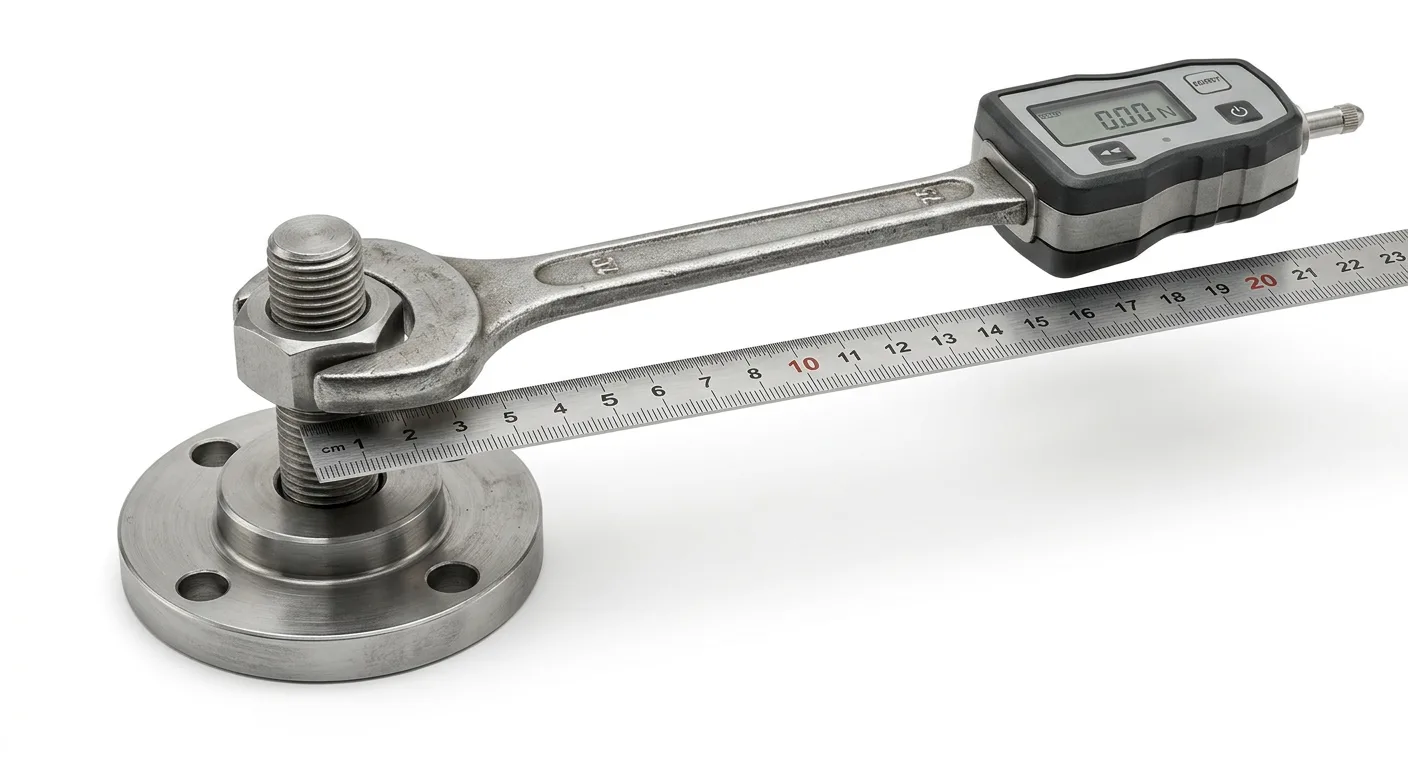
Исходные параметры для расчёта: сила и плечо приложения нагрузки
Точность вычисления крутящего момента напрямую зависит от корректного определения двух базовых входных величин: действующей силы и плеча её приложения. В механике обе эти характеристики рассматриваются в привязке к пространственному положению оси вращения и направлению вектора нагрузки.
Приложенная сила и её составляющие
Первый исходный параметр представляет собой модуль вектора силы, воздействующей на рычаг, обод колеса или точку детали. Однако не вся приложенная нагрузка преобразуется во вращательное движение. Физический смысл в создании крутящего момента имеет только тангенциальная (окружная) или перпендикулярная компонента нагрузки - та часть усилия, которая направлена строго под прямым углом к радиусу вращения и по касательной к траектории движения точки.
Если внешнее усилие направлено под произвольным углом к рычагу, вектор полной нагрузки раскладывается на две составляющие:
- Перпендикулярная (тангенциальная) компонента - создаёт полезный вращающий эффект и участвует в формировании момента на валу.
- Продольная (радиальная) компонента - направлена вдоль линии рычага непосредственно к центру вращения или от него, создавая только нагрузку на подшипники, опоры и сам рычаг на растяжение или сжатие, но не вызывая поворота детали.
В инженерной практике и технических паспортах оборудования величина приложенной силы задаётся в нескольких единицах измерения:
- Ньютоны (Н) - базовая единица измерения силы в системе СИ, применяемая в большинстве стандартных механических и кинематических расчётов.
- Килоньютоны (кН) - кратная единица (1 кН = 1000 Н), используемая при проектировании тяжело нагруженных узлов, грузоподъёмных механизмов и промышленных приводов.
- Килограмм-силы (кгс) - техническая внесистемная единица, удобная для прямой оценки нагрузки от веса груза в поле гравитации Земли без предварительного перевода массы в вес.
Плечо силы и радиус вращения
Второй обязательный параметр - линейное расстояние, определяющее положение нагрузки относительно центра моментов (оси вращения вала или точки опоры рычага). В прикладных задачах часто возникает путаница между геометрическим радиусом детали и фактическим плечом силы, что приводит к ошибкам при подборе привода.
Сравнение этих геометрических параметров показывает принципиальную разницу при изменении направления нагрузки:
| Параметр | Геометрическое определение | Зависимость от угла нагрузки | Применение в расчёте |
|---|---|---|---|
| Радиус вращения (длина рычага) | Расстояние от оси вращения до конкретной точки детали, к которой приложено усилие | Величина постоянная, определяется только конструктивными размерами детали или узла | Используется как расчётное плечо только тогда, когда вектор силы перпендикулярен этому радиусу |
| Плечо силы | Кратчайшее расстояние (длина перпендикуляра) от центра вращения до прямой линии, вдоль которой действует сила | Изменяется при отклонении вектора нагрузки от прямого угла, даже если точка приложения остаётся неизменной | Является истинным расчётным расстоянием, определяющим фактический вращающий эффект в любой конфигурации |
Для цилиндрических деталей, таких как шкивы, кабельные барабаны или приводные катки, канат или ремень всегда сходит с обода по касательной. В таких узлах угол между радиусом и линией натяжения конструктивно поддерживается прямым, поэтому геометрический радиус детали всегда совпадает с фактическим плечом приложения нагрузки. В кривошипно-шатунных, педальных и шарнирно-рычажных системах угол между звеном и направлением тяги постоянно меняется по мере поворота механизма, из-за чего эффективное плечо силы оказывается меньше конструктивной длины самого рычага.
Физическая основа и формулы вычисления момента силы
Математическая связь между приложенным усилием, геометрией детали и возникающим вращательным эффектом описывается уравнениями статики. В классической механике момент силы рассматривается как векторная величина, направленная вдоль оси вращения, однако в прикладных инженерных расчётах определяют её скалярное значение (модуль), которое характеризует интенсивность кручения вала или поворота рычага.
Базовое уравнение при перпендикулярной нагрузке
Когда линия действия силы располагается строго под прямым углом к радиусу вращения, вся приложенная нагрузка целиком расходуется на создание поворота. В такой конфигурации геометрический радиус детали равен фактическому плечу, а расчёт выполняется по базовой формуле:
τ = F · rВ этом выражении используются следующие физические величины:
-
τ(в технической литературе также обозначается какMилиT) - результирующий вращающий момент относительно выбранной оси; -
F- модуль приложенной силы, действующей по касательной к траектории движения точки; -
r- перпендикулярное плечо приложения нагрузки (кратчайшее расстояние от центра вращения до линии действия вектора силы).
Прямая пропорциональность параметров означает, что одинаковый крутящий момент можно получить разными способами: приложить значительное усилие вблизи оси вала или воздействовать малой нагрузкой на удалённый конец длинного рычага. Увеличение любого из двух сомножителей в два раза приводит к двукратному росту момента на поворотном узле.
Общая формула через векторное произведение и угол приложения силы
В пространственной механике вращающий момент определяется как векторное произведение радиус-вектора точки приложения нагрузки на вектор самой силы:
τ = r × F
. Если усилие приложено к звену механизма под произвольным углом, отличный от прямого, базовая зависимость дополняется тригонометрической функцией:
τ = F · r · sin(θ)
Здесь переменная
θ
(тета) представляет собой острый или тупой угол между направлением радиус-вектора
r
, проведённого из оси вращения в точку контакта, и направлением вектора силы
F
. Множитель
sin(θ)
выступает коэффициентом приведения, который показывает, какая доля полного усилия либо полной длины рычага реально участвует в создании кручения.
Алгебраически присутствие синуса угла допускает двоякую физическую интерпретацию, приводящую к идентичному численному результату:
-
Через проекцию силы: выражение
F · sin(θ)выделяет из полного вектора нагрузки его тангенциальную составляющуюF_t, направленную перпендикулярно радиусу. Именно эта компонента вращает деталь, тогда как продольная (радиальная) составляющаяF · cos(θ)лишь растягивает или сжимает сам рычаг, передавая паразитную нагрузку на подшипники опоры. -
Через приведённое плечо: произведение
r · sin(θ)геометрически вычисляет длину перпендикуляра, опущенного из центра вращения на линию действия силы, то есть находит истинное кратчайшее плечоdдля наклонного вектора.
Влияние угла наклона вектора на величину крутящего момента
Поскольку тригонометрическая функция синуса в диапазоне от 0° до 180° изменяется в пределах от нуля до единицы, ориентация нагрузки относительно звена критически влияет на эффективность привода или механизма. При неизменных значениях силы
F
и конструктивного радиуса
r
результирующий момент на валу изменяется следующим образом:
| Угол приложения силы (θ) | Значение sin(θ) | Расчётная формула момента | Физическое состояние узла и распределение нагрузки |
|---|---|---|---|
| 0° или 180° | 0 | τ = 0 | Линия действия силы проходит точно через ось вращения. Тангенциальная компонента отсутствует, вся нагрузка уходит на растяжение (0°) или сжатие (180°) рычага и давит на опору вала. Вращение невозможно (мёртвая точка механизма). |
| 30° (или 150°) | 0,5 | τ = 0,5 · F · r | Эффективное плечо уменьшается вдвое относительно длины рычага. Только половина приложенного усилия создаёт полезный поворот, а около 86,6% полной силы нагружает ось в радиальном направлении. |
| 45° (или 135°) | ≈ 0,7071 | τ ≈ 0,707 · F · r | Тангенциальная и радиальная составляющие силы равны между собой. Полезный крутящий момент составляет около 70,7% от максимально возможного для данной геометрии узла. |
| 60° (или 120°) | ≈ 0,8660 | τ ≈ 0,866 · F · r | Основная часть усилия (86,6%) работает на вращение вала, боковая нагрузка на опору снижается до половины от модуля приложенной силы. |
| 90° | 1 | τ = F · r | Оптимальный режим передачи усилия. Вектор силы строго перпендикулярен радиус-вектору, радиальная нагрузка на растяжение или сжатие звена равна нулю, вращающий момент достигает абсолютного максимума. |
Наглядным примером такой зависимости служит работа кривошипно-шатунного механизма в крайних положениях. Когда шатун и кривошип выстраиваются в одну прямую линию (угол
θ
равен 0° или 180°), синус обращается в нуль. Какое бы давление ни воздействовало на поршень в этот момент, вектор силы проходит строго через центр коренного вала, плечо равно нулю, и вращающий момент не возникает. По мере поворота колена угол приближается к 90°, синус растёт до единицы, и при том же самом линейном усилии на штоке вал получает максимальный импульс кручения.
Единицы измерения крутящего момента и перевод размерностей
Размерность вращающего момента напрямую вытекает из его математического выражения как произведения силы на линейное расстояние. При подстановке исходных параметров в формулу расчёта критически важно согласовать их единицы измерения, чтобы избежать ошибок в порядках величин на два или три знака. Если в исходной документации радиус детали или длина звена заданы в миллиметрах либо сантиметрах, а итоговый момент требуется получить в базовых единицах СИ, линейный размер предварительно переводят в метры делением на 1000 или 100 соответственно.
Базовой единицей измерения крутящего момента в системе СИ служит Ньютон-метр (
Н·м
,
N·m
). Величина в
1 Н·м
соответствует моменту, который создаёт сила в 1 Ньютон, приложенная перпендикулярно к концу рычага длиной 1 метр. Несмотря на совпадение базовых размерностей с механической работой и энергией (Джоулем), для момента силы использование Джоулей не допускается, так как крутящий момент является векторной величиной, где сила и радиус-вектор взаимно перпендикулярны, а не сонаправлены.
Кратные и дольные единицы в метрической системе
В зависимости от габаритов механизма и масштаба действующих нагрузок применение базовых Ньютон-метров не всегда удобно из-за появления в расчётах слишком больших чисел или дробей с множеством нулей после запятой. В инженерной практике широко применяются кратные и дольные производные единицы СИ, формируемые за счёт изменения приставки у единицы силы или выбора меньшей единицы длины плеча:
-
кН·м(килоньютон-метр) - используется в тяжёлом машиностроении, крановом оборудовании, судовых приводах и строительной механике. Соответствует1000 Н·м(например, усилие в1 кНна плече1 м). -
Н·см(ньютон-сантиметр) - применяется при расчёте малогабаритных приводов, шаговых двигателей, сервомеханизмов и приборных узлов. Равен0,01 Н·м, то есть1 Н·м = 100 Н·см. -
Н·мм(ньютон-миллиметр) - востребован в точной механике, приборостроении и при прямом подставлении в формулу чертежных размеров деталей, которые по стандартам машиностроения всегда указываются в миллиметрах. Составляет0,001 Н·м, или1 Н·м = 1000 Н·мм.
Внесистемные техническая и имперская системы единиц
При работе с технической документацией старого образца, советскими стандартами, а также спецификациями японских, американских или британских производителей часто приходится переводить значения из технической системы единиц МКГСС или англо-американской (имперской) системы.
В технической системе единиц за основу приняты килограмм-сила-метр (
кгс·м
, в международном обозначении
kgf·m
) и более мелкая производная единица килограмм-сила-сантиметр (
кгс·см
,
kgf·cm
). Связь между Ньютоном и килограмм-силой определяется через стандартное ускорение свободного падения, равное
9,80665 м/с²
. Таким образом, момент в
1 кгс·м
точно равен
9,80665 Н·м
. Для приближённых оценочных расчётов коэффициент иногда округляют до 10 (с погрешностью около 2%), однако в точных вычислениях приводов и нагрузок необходимо использовать полную константу.
В имперской системе размерность формируется на базе фунта-силы (
lbf
) и линейных мер длины - фута (
ft
, равен
0,3048 м
) или дюйма (
in
, равен
0,0254 м
):
-
Фунт-сила-фут (
lbf·ft, часто обозначается какft·lb) - основная единица для спецификаций двигателей внутреннего сгорания, промышленных редукторов и крепёжных узлов в США и Великобритании. Поскольку1 lbf ≈ 4,4482216 Н, а1 ft = 0,3048 м, их произведение даёт точный коэффициент:1 lbf·ft ≈ 1,355818 Н·м. -
Фунт-сила-дюйм (
lbf·in, илиin·lb) - дольная имперская единица, которая в 12 раз меньше фунт-сила-фута (так как1 ft = 12 in). Применяется для малых моментов затяжки, прецизионного инструмента и мелких исполнительных механизмов. Точное соотношение составляет1 lbf·in ≈ 0,112985 Н·м.
Таблица коэффициентов пересчёта единиц крутящего момента
Для быстрого перевода расчетных или справочных значений между различными системами измерения ниже приведена сводная таблица точных множителей относительно базовых единиц:
| Исходная единица | Обозначение | Эквивалент в Н·м (N·m) | Эквивалент в кгс·м (kgf·m) | Эквивалент в lbf·ft (ft·lb) | Формула обратного перевода из Н·м |
|---|---|---|---|---|---|
| Ньютон-метр |
Н·м
(
N·m
)
|
1 | 0,1019716 | 0,7375621 |
1 Н·м = 1 Н·м
|
| Килоньютон-метр |
кН·м
(
kN·m
)
|
1000 | 101,9716 | 737,5621 |
τ(кН·м) = τ(Н·м) · 0,001
|
| Ньютон-сантиметр |
Н·см
(
N·cm
)
|
0,01 | 0,0010197 | 0,0073756 |
τ(Н·см) = τ(Н·м) · 100
|
| Ньютон-миллиметр |
Н·мм
(
N·mm
)
|
0,001 | 0,0001020 | 0,0007376 |
τ(Н·мм) = τ(Н·м) · 1000
|
| Килограмм-сила-метр |
кгс·м
(
kgf·m
)
|
9,80665 | 1 | 7,233014 |
τ(кгс·м) = τ(Н·м) / 9,80665
|
| Килограмм-сила-сантиметр |
кгс·см
(
kgf·cm
)
|
0,0980665 | 0,01 | 0,0723301 |
τ(кгс·см) = τ(Н·м) · 10,19716
|
| Фунт-сила-фут |
lbf·ft
(
ft·lb
)
|
1,355818 | 0,1382550 | 1 |
τ(lbf·ft) = τ(Н·м) · 0,7375621
|
| Фунт-сила-дюйм |
lbf·in
(
in·lb
)
|
0,1129848 | 0,0115212 | 0,0833333 |
τ(lbf·in) = τ(Н·м) · 8,850746
|
При выполнении ручных расчётов смешанных параметров удобнее всего приводить исходные значения силы и плеча к системе СИ ещё до их перемножения. Например, если к рычагу длиной
250 мм
перпендикулярно приложена нагрузка
40 кгс
, то перевод длины в метры даёт
r = 0,25 м
, а перевод силы через константу ускорения свободного падения даёт
F = 40 · 9,80665 = 392,266 Н
. Перемножение этих величин сразу формирует результат в системных единицах:
τ = 392,266 · 0,25 ≈ 98,07 Н·м
(что в точности соответствует
10 кгс·м
, полученным при умножении
40 кгс
на
0,25 м
).
Определение вращающего момента на валу привода и исполнительных механизмах
При проектировании машин и технологического оборудования зависимость
τ = F · r
служит отправной точкой для перехода от линейных сил сопротивления на рабочем органе к крутящей нагрузке на валу привода. Большинство исполнительных узлов преобразуют вращательное движение в поступательное (или наоборот), поэтому любая тяговая, толкающая или удерживающая нагрузка через геометрический радиус детали формирует статический момент сопротивления на приводном валу.
Приводные барабаны лебёдок, талей и конвейеров
В грузоподъёмных и транспортирующих системах линейная нагрузка передаётся через гибкий тяговый орган - стальной канат, цепь или конвейерную ленту. Сбегающая или набегающая ветвь троса всегда направлена по касательной к цилиндрической поверхности барабана или тяговой звёздочки, благодаря чему угол между радиусом и вектором натяжения составляет ровно
90°
.
При расчёте грузовой лебёдки в качестве силы
F
выступает усилие натяжения каната (определяемое весом поднимаемого груза и силами трения в направляющих), а в качестве плеча
r
- расчётный радиус барабана, измеряемый от оси вращения вала до центральной оси навитого каната. При многослойной навивке расчётное плечо увеличивается с каждым новым слоем троса: максимальный статический момент на валу возникает при работе на внешнем витке, когда расстояние от оси вала до линии натяжения достигает предела. В ленточных и цепных конвейерах аналогичным образом перемножаются тяговое усилие на ободе приводного барабана (разность натяжений набегающей и сбегающей ветвей ленты) и внешний радиус барабана с учётом толщины футеровки.
Для примера определим статический момент на валу барабана тяговой лебёдки, удерживающей груз с усилием в канате
F = 12 000 Н
(
12 кН
) при диаметре барабана по оси каната
D = 320 мм
:
-
Определение расчётного радиуса:
r = D / 2 = 320 / 2 = 160 мм = 0,16 м. -
Вычисление момента нагрузки на валу барабана:
τ = 12 000 · 0,16 = 1920 Н·м(1,92 кН·м).
Зубчатые передачи, шкивы и механизм шестерня-рейка
В механических передачах зацеплением или трением передача усилия происходит по окружности вращающихся звеньев. Здесь ключевым параметром выступает окружная сила
F
, направленная по касательной к рабочей окружности колеса, и соответствующий ей делительный или расчётный радиус
r
.
В реечном приводе (механизм шестерня-рейка), широко применяемом в станках с ЧПУ, линейных актуаторах и откатных воротах, приводная шестерня преобразует крутящий момент вала в линейное перемещение зубчатой рейки. Чтобы сдвинуть каретку или портал с требуемым толкающим усилием
F
, на валу шестерни с делительным диаметром
d
(где радиус
r = d / 2
) необходимо развить момент
τ = F · (d / 2)
. Обратная задача решается в зубчатых редукторах, ременных и цепных передачах: зная крутящий момент на ведущем валу и делительный радиус шестерни (или рабочий радиус шкива/звёздочки), через отношение
F = τ / r
находят окружную силу в зацеплении, которая затем используется для прочностного расчёта зубьев на изгиб и расчёта подшипниковых опор вала на радиальную нагрузку.
Кривошипно-шатунные и поворотные рычажные механизмы
В отличие от барабанов и зубчатых колёс, где плечо силы остаётся постоянным на протяжении всего оборота вала, в кривошипно-шатунных, эксцентриковых и простых поворотных механизмах вращающий момент непрерывно меняется в зависимости от углового положения звена. Когда кривошип радиусом
r
поворачивается вокруг оси, угол
θ
между радиус-вектором кривошипа и линией действия силы со стороны шатуна или штока постоянно изменяется.
В так называемых мёртвых точках, когда кривошип и шатун выстраиваются вдоль одной прямой (угол
0°
или
180°
), продольная сила проходит строго через ось вращения вала, эффективное плечо обнуляется, и вращающий момент равен нулю. По мере поворота вала эффективное плечо растёт по закону синуса и достигает максимума в положении, где ось шатуна перпендикулярна радиусу кривошипа. При проектировании таких узлов (например, поворотных заслонок, подъёмных стрел, кривошипных прессов или поршневых машин) за расчётную величину для выбора привода всегда принимают пиковый момент, соответствующий положению механизма с максимальным фактическим плечом
r · sin(θ)
.
Способ определения расчётной силы и радиуса приложения нагрузки зависит от кинематической схемы конкретного исполнительного узла:
| Тип исполнительного узла |
Физический смысл расчётной силы (
F
)
|
Физический смысл расчётного плеча (
r
)
|
Характер момента за полный оборот |
|---|---|---|---|
| Барабан грузовой лебёдки или тали | Сила натяжения грузового каната с учётом веса груза | Расстояние от оси вала до оси витка каната на верхнем слое навивки | Постоянный (плавно растёт при переходе на новый слой навивки) |
| Приводной барабан ленточного конвейера | Тяговое усилие на ободе (разность натяжений набегающей и сбегающей ветвей) | Внешний радиус барабана вместе с толщиной фрикционной футеровки | Постоянный при установившейся загрузке ленты |
| Передача шестерня-рейка | Линейное усилие подачи рейки (сопротивление трению, вес и сила резания) |
Половина делительного диаметра приводной шестерни (
d / 2
)
|
Постоянный при неизменном линейном сопротивлении |
| Цилиндрическая зубчатая или цепная передача | Окружная (тангенциальная) сила в полюсе зацепления или на рабочей ветви цепи | Делительный радиус зубчатого колеса или приводной звёздочки | Постоянный при стабильном режиме работы |
| Кривошипный узел или поворотный рычаг | Усилие на штоке, шатуне или вес поднимаемого звена с грузом |
Переменное плечо
r · sin(θ)
от оси вала до линии действия силы
|
Переменный (от нуля в мёртвых точках до максимума при угле
90°
)
|
Использование расчётного момента для подбора электродвигателя и мотор-редуктора
Найденная по формуле
τ = F · r
величина представляет собой статический момент сопротивления на тихоходном (выходном) валу рабочего органа. Это базовый параметр, по которому выбирают силовой привод - напрямую подключённый электродвигатель, гидромотор или мотор-редуктор.
Для корректного выбора приводного агрегата по каталожным характеристикам учитывают соотношение статической и динамической нагрузок в различных режимах работы машины:
- Учет статического момента в номинальном режиме: номинальный длительный момент выбранного мотор-редуктора на выходном валу должен быть не меньше расчётного статического момента нагрузки, скорректированного на эксплуатационный коэффициент запаса (сервис-фактор), который учитывает суточную продолжительность работы и характер толчков нагрузки.
-
Проверка по пусковому моменту: в момент старта привода из состояния покоя (особенно при подъёме груза лебёдкой или страгивании загруженного конвейера) помимо статического момента
F · rнеобходимо преодолеть трение покоя в опорах и создать динамический момент для разгона маховых масс системы. Поэтому максимальный пусковой момент двигателя и редуктора должен с запасом перекрывать статический момент на валу. - Пересчёт через передаточное число редуктора: если между двигателем и рабочим валом устанавливается редуктор или открытая передача (зубчатая, ременная, цепная), требуемый момент на валу самого электродвигателя уменьшается пропорционально передаточному отношению ступени, но при этом делится на общий КПД передачи для компенсации механических потерь на трение в зацеплении и подшипниках.
-
Контроль удерживающего момента тормоза: в вертикальных и наклонных приводах (крановые механизмы подъёма, наклонные конвейеры, вертикальные оси станков) расчётный статический момент
τ = F · rнапрямую определяет минимально необходимый тормозной момент электромагнитного или механического тормоза, который обязан надёжно удерживать вал от самопроизвольного раскручивания под действием веса груза при отключении питания.
Прикладные расчёты: рычажные системы и контроль момента затяжки
Помимо проектирования вращающихся валов и приводных станций, вычисление произведения силы на плечо лежит в основе расчёта статических рычажных механизмов и контроля затяжки резьбовых крепежей. В этих инженерных и слесарных задачах вращающий момент рассматривается как мера воздействия на систему относительно фиксированного центра вращения или оси болта.
Правило рычага и условие статического равновесия
Любой жёсткий рычаг, способный поворачиваться вокруг неподвижной точки опоры, находится в состоянии статического равновесия тогда, когда алгебраическая сумма всех действующих на него моментов сил равна нулю. Если на рычаг действуют две разнонаправленные вращающие нагрузки (рабочее усилие и сила сопротивления груза), условие их баланса записывается через равенство создаваемых ими моментов относительно оси опоры:
r₁ · F₁ = r₂ · F₂
В этом уравнении
r₁
и
r₂
представляют собой кратчайшие расстояния (плечи) от точки опоры до линий действия сил
F₁
и
F₂
. Расчёт момента одной из сторон по известной силе и длине плеча позволяет сразу определить, какое усилие необходимо приложить к противоположному плечу для удержания или перемещения механизма. В зависимости от соотношения длин плеч рычажные системы разделяют на два базовых типа:
-
Равноплечие рычаги (
r₁ = r₂): точка опоры расположена ровно посередине между линиями действия сил. В такой конфигурации выигрыш в силе отсутствует (F₁ = F₂), а механизм используется для изменения направления действия нагрузки или точного уравновешивания масс, например, в коромысловых весах и балансирных подвесках. -
Неравноплечие рычаги (
r₁ ≠ r₂): расстояния от оси качания до точек приложения сил различаются. Прикладывая меньшую силуF₁к длинному плечуr₁, на коротком плечеr₂получают пропорционально увеличенное усилиеF₂ = (r₁ · F₁) / r₂. Этот принцип применяется в механических прессах, педальных узлах, зажимных приспособлениях, рычажных ножницах и грузоподъёмных домкратах.
В приведённой ниже таблице показано, как изменение соотношения плеч при фиксированном вращающем моменте
120 Н·м
относительно оси опоры меняет распределение сил на концах рычага.
| Тип рычажной системы | Длина ведущего плеча r₁ (м) | Приложенная сила F₁ (Н) | Создаваемый момент (Н·м) | Длина рабочего плеча r₂ (м) | Уравновешивающая сила на выходе F₂ (Н) |
|---|---|---|---|---|---|
| Равноплечий балансир | 0,50 | 240 | 120 | 0,50 | 240 |
| Неравноплечий рычаг с выигрышем в силе (4:1) | 0,80 | 150 | 120 | 0,20 | 600 |
| Неравноплечий силовой рычаг (10:1) | 1,00 | 120 | 120 | 0,10 | 1200 |
| Рычаг с выигрышем в ходе и скорости (1:2) | 0,25 | 480 | 120 | 0,50 | 240 |
Контроль момента затяжки резьбовых соединений
При сборке ответственных металлоконструкций, фланцевых стыков, корпусов редукторов и узлов двигателей нормируемым параметром выступает момент затяжки гайки или болта. Во время работы обычным гаечным или динамометрическим ключом осью вращения служит геометрический центр резьбового крепежа, а роль плеча
r
выполняет эффективная длина инструмента - расстояние от оси головки болта до точки на рукоятке, к которой прикладывается усилие руки
F
.
Прямой и обратный расчёт по силе и плечу при монтаже резьбовых соединений решает три практические задачи:
-
Оценка фактического момента на стандартном ключе: если к середине рукоятки ключа на расстоянии
r = 0,25 мот центра гайки приложить перпендикулярное усилие рукиF = 200 Н, на резьбе возникнет крутящий момент50 Н·м. При хвате за самый край более длинного воротка (r = 0,5 м) то же самое мышечное усилие в200 Нсоздаст уже100 Н·м, что без предварительного расчёта может привести к срыву витков резьбы или обрыву стержня болта. -
Подбор тарированного усилия при отсутствии динамометрического инструмента: когда технический регламент требует затянуть крепёж с заданным моментом
τ, а в распоряжении имеется только обычный вороток известной длиныrи бытовой динамометр (безмен), требуемую силу тяги вычисляют по обратной пропорцииF = τ / r. Например, для достижения момента затяжки90 Н·мна ключе с рабочей длиной рукоятки0,3 мк концу ключа необходимо приложить строго перпендикулярную силу300 Н. - Пересчёт шкалы динамометрического ключа при установке соосных удлинителей и выносных насадок: использование накладных рожковых или накидных адаптеров, вынесенных вперёд по линии рукоятки, увеличивает реальное расстояние от оси болта до точки хвата на величину вылета насадки.
Корректировка усилия при изменении эффективной длины ключа
Пружинный или щелчковый динамометрический ключ калибруется на заводе под свою штатную длину
r₁
(расстояние от центра посадочного квадрата до середины рифлёной рукоятки). Если между посадочным квадратом и крепежом устанавливается выносная насадка длиной
Δr
, расположенная на одной линии с рукояткой, фактическое плечо относительно оси резьбы увеличивается до значения
r₂ = r₁ + Δr
.
Поскольку срабатывание сигнального механизма ключа зависит от изгибающего момента в районе самого посадочного квадрата, при стандартной настройке шкалы инструмент щёлкнет позже, чем нужно, и соединение окажется перетянутым. Чтобы получить на болте требуемый по чертежу момент
τ₂
, сначала вычисляют необходимую силу на рукоятке при новой общей длине
F = τ₂ / (r₁ + Δr)
, а затем умножают эту силу на штатную длину ключа
r₁
для определения установочного значения на шкале
τ₁
:
τ₁ = τ₂ · r₁ / (r₁ + Δr)
Например, если требуется затянуть труднодоступную гайку с моментом
τ₂ = 100 Н·м
, используя динамометрический ключ со штатным плечом
r₁ = 0,40 м
и прямой соосный удлинитель-насадку с вылетом
Δr = 0,10 м
, общая эффективная длина рычага составит
0,50 м
. Для создания ста Ньютон-метров на плече полметра к рукоятке нужно приложить силу
F = 100 / 0,50 = 200 Н
. На штатном плече самого ключа (
0,40 м
) эта сила в
200 Н
создаёт момент
τ₁ = 200 · 0,40 = 80 Н·м
- именно это скорректированное значение выставляют на шкале прибора перед затяжкой. Если же обычный торцевой удлинитель устанавливается перпендикулярно плоскости вращения (вдоль оси самого болта в глубоком колодце), кратчайшее расстояние до линии действия силы
r₁
не меняется, и пересчёт момента не требуется.