Полная энергия системы из кинетической и потенциальной составляющих представляет собой скалярную физическую величину, которая характеризует общий запас механической энергии тела или группы тел в выбранный момент времени. Этот инструмент предназначен для быстрого вычисления итогового энергетического показателя по известным или определяемым значениям энергии движения и энергии взаимодействия. В основе вычислений лежит фундаментальная формула E = Eк + Eп. Онлайн-расчёт применяется при решении учебных физических задач, а также в базовых инженерных расчётах для анализа состояния механических систем.
Полная механическая энергия является однозначной функцией состояния системы, поскольку её значение напрямую зависит от текущих координат и мгновенных скоростей рассматриваемых объектов.
Для получения точного результата в калькуляторе используются две базовые группы входных параметров. Первая составляющая (Eк) отвечает за кинетическую энергию и определяется массой движущегося тела и его скоростью. Вторая составляющая (Eп) выражает потенциальную энергию, которая зависит от взаимного расположения тел в силовом поле (например, нахождения груза на высоте над поверхностью Земли) или от степени упругой деформации конструкции. Алгоритм суммирует эти скалярные величины в согласованных единицах измерения и выдаёт итоговое значение полной механической энергии системы в джоулях или производных единицах.
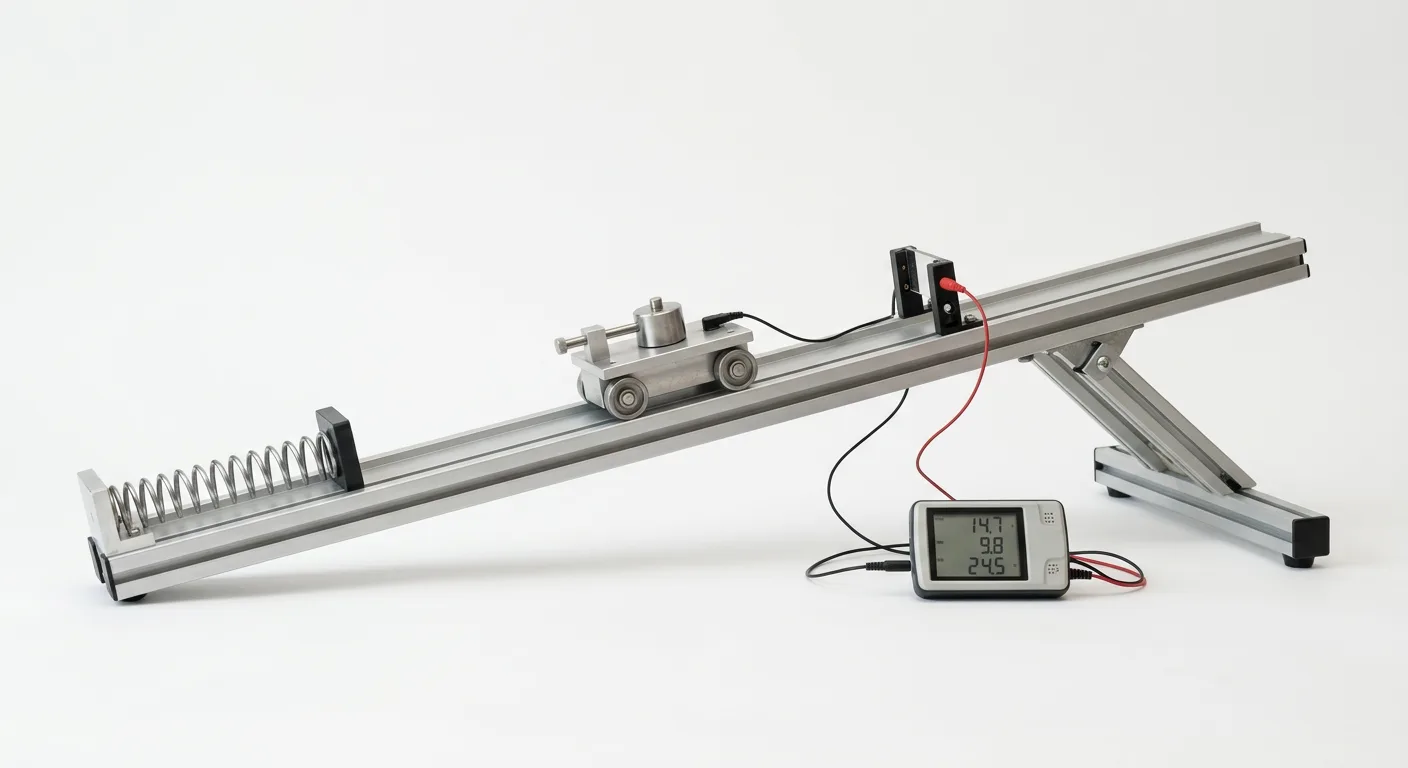
Математическая модель и формула расчёта полной механической энергии
В классической механике расчёт базируется на фундаментальном уравнении:
E = Eк + EпПоскольку энергия не имеет направления в пространстве, для неё действует свойство аддитивности. При анализе сложной системы, состоящей из нескольких материальных точек или элементов конструкции, общий запас механической энергии равен алгебраической сумме энергий всех её отдельных частей. Векторного сложения или проектирования на координатные оси здесь не требуется - значения складываются напрямую как обычные числа с учётом их знака.
Числовой результат вычисления по формуле E = Eк + Eп не является абсолютным и напрямую зависит от начальных условий задачи. Перед подстановкой данных необходимо зафиксировать два базовых ориентира:
- Инерциальная система отсчёта. Скорость движения тела, а вместе с ней и кинетическая составляющая Eк, меняются при переходе от одной системы координат к другой. Например, груз в кузове движущегося автомобиля неподвижен относительно самого кузова, но обладает запасом кинетической энергии относительно дорожного полотна.
- Нулевой уровень потенциальной энергии. Значение Eп отсчитывается от условно выбранной точки или поверхности, где потенциальная энергия принимается равной нулю. Это может быть уровень пола, поверхность земли или положение равновесия недеформированного упругого элемента. Смещение этой базовой линии изменяет итоговую сумму E на постоянную величину, поэтому оба слагаемых всегда должны определяться в рамках единой выбранной координатной привязки.
Замкнутая система и баланс консервативных и диссипативных сил
Применение расчётной формулы для анализа динамики процессов тесно связано с понятием замкнутой механической системы. Замкнутой (или изолированной) называют систему тел, на которую не действуют внешние силы со стороны других объектов, либо геометрическая сумма всех внешних воздействий равна нулю. Внутри такой группы объекты взаимодействуют исключительно между собой.
Поведение вычисленного показателя E во времени зависит от природы внутренних и внешних сил, действующих на рассматриваемые тела. В механике их разделяют на две категории, которые определяют, останется ли сумма Eк + Eп неизменной или уменьшится в ходе движения.
| Характеристика | Консервативные силы | Диссипативные силы |
|---|---|---|
| Примеры взаимодействий | Гравитационные силы, силы упругости | Сила трения скольжения и качения, сопротивление среды (воздуха или жидкости) |
| Условие выполнения | Закон сохранения механической энергии | Закон об изменении механической энергии |
| Математическое выражение состояния | E = Eк + Eп = const | E2 < E1 (полная механическая энергия убывает) |
| Характер энергетического процесса | Обратимый переход Eк в Eп и обратно без потерь общего механического запаса | Необратимое рассеивание части механической энергии и её переход во внутреннюю (тепловую) энергию |
Если в замкнутой системе действуют только консервативные силы (гравитационные или силы упругости), выполняется закон сохранения механической энергии. В этом случае сумма Eк + Eп остаётся постоянной в любой момент времени. При расчётах это даёт возможность вычислить полную энергию в одном известном состоянии и использовать полученное число как константу для нахождения неизвестных параметров в других точках траектории.
Присутствие диссипативных сил - таких как трение между деталями или аэродинамическое сопротивление среды - нарушает условие сохранения. Действует закон об изменении механической энергии: по мере движения система теряет часть своего механического запаса на преодоление сопротивления. В таких задачах формула E = Eк + Eп фиксирует мгновенное энергетическое состояние системы в конкретной точке, а сопоставление результатов расчёта для начального и конечного положений применяется для точной оценки механических потерь.
Определение кинетической составляющей энергии системы
Кинетическая составляющая отвечает в расчёте за меру механического движения тела или элементов системы. В отличие от потенциального запаса, который зависит от взаимного расположения объектов, кинетическая энергия определяется исключительно тем, насколько интенсивно тело движется в выбранный момент времени. Если объект находится в состоянии покоя относительно принятой системы отсчёта, его мгновенная скорость равна нулю, а значит, кинетическая энергия также строго равна нулю.
Поступательное движение и трансляционная энергия
Когда все точки тела перемещаются в пространстве одинаково, не совершая вращения вокруг собственной оси, движение называется поступательным (трансляционным). В таких задачах объект рассматривают как материальную точку, а трансляционную кинетическую энергию вычисляют по базовой формуле классической механики:
Eк = ½mv² = mv² / 2Для выполнения этого расчёта требуются два входных параметра, описывающих текущее динамическое состояние объекта:
- Масса тела (m) - инертная характеристика объекта, которая остаётся постоянной при нерелятивистских скоростях.
- Мгновенная линейная скорость (v) - модуль вектора скорости центра масс тела в конкретной точке траектории, для которой определяется энергетическое состояние.
Между параметрами действует разная математическая пропорциональность. От массы кинетическая энергия зависит линейно: если сравнивать два тела, движущихся с одинаковой скоростью, объект с вдвое большей массой будет обладать вдвое большим запасом энергии движения. Зависимость от скорости является квадратичной. Увеличение скорости движения в 2 раза приводит к росту кинетической составляющей в 4 раза, а ускорение в 3 раза увеличивает показатель в 9 раз. Из-за возведения скорости в квадрат направление вектора движения не влияет на знак результата: при любых ненулевых значениях массы и скорости трансляционная энергия остаётся положительной величиной.
Вращательное движение и ротационная составляющая
В инженерных и прикладных физических расчётах тела часто не только перемещаются в пространстве, но и вращаются вокруг неподвижной или движущейся оси. Примерами служат маховики, роторы турбин, шестерни механизмов, катящиеся колёса или цилиндры. Даже если центр масс такого объекта неподвижен (как у вращающегося на месте вала), его отдельные частицы движутся по круговым траекториям и обладают запасом энергии.
Для оценки энергии вращающихся тел используют ротационную кинетическую энергию, которая рассчитывается через угловые характеристики движения:
Eк(вр) = ½Iω² = Iω² / 2Вместо обычной массы здесь используется момент инерции тела (I) относительно оси вращения - величина, которая учитывает не только общую массу детали, но и то, как эта масса распределена относительно центра вращения (чем дальше от оси расположена основная масса, тем выше момент инерции). Вместо линейной скорости в формулу подставляется мгновенная угловая скорость вращения (ω).
При сложном плоском движении, когда твёрдое тело одновременно перемещается поступательно и вращается (например, катящийся по поверхности шар или колесо автомобиля), общая кинетическая составляющая системы определяется как алгебраическая сумма трансляционной энергии центра масс и ротационной энергии вращения вокруг этого центра:
Eк = mv² / 2 + Iω² / 2Различия в параметрах и условиях применения расчётных формул для разных видов движения сведены в таблицу:
| Характеристика | Поступательное движение (трансляционная энергия) | Вращательное движение (ротационная энергия) | Сложное движение (плоское качение без проскальзывания) |
|---|---|---|---|
| Расчётная формула | Eк = mv² / 2 | Eк = Iω² / 2 | Eк = mv² / 2 + Iω² / 2 |
| Мера инертности | Масса тела (m) | Момент инерции вокруг оси (I) | Масса (m) и момент инерции (I) |
| Кинематический параметр | Мгновенная линейная скорость центра масс (v) | Мгновенная угловая скорость вращения (ω) | Линейная скорость центра масс (v) и угловая скорость (ω) |
| Условие нулевого значения | Поступательный покой (v = 0) | Отсутствие вращения (ω = 0) | Полный покой тела (v = 0 и ω = 0) |
| Типичные объекты расчёта | Скользящий брусок, летящий снаряд, кузов транспорта, падающий груз | Неподвижный маховик, вал электродвигателя, лопасти стационарной турбины | Катящийся цилиндр, шар на желобе, колесо движущейся тележки |
Если исследуемая механическая система состоит из нескольких независимых или связанных объектов (например, система грузов на блоках или механизм с несколькими вращающимися узлами), общая кинетическая составляющая всей системы находится путём простого арифметического сложения кинетических энергий каждого отдельного элемента в рассматриваемый момент времени. Полученное суммарное значение затем подставляется в основное уравнение в качестве единого показателя Eк.
Определение потенциальной составляющей: гравитационная и упругая энергия
Потенциальная энергия (Eп) выражает энергетический запас, обусловленный взаимным расположением взаимодействующих тел или частей одного и того же тела в силовом потенциальном поле. В отличие от кинетической составляющей, этот параметр не зависит от текущей скорости объекта и определяется исключительно геометрической конфигурацией системы в рассматриваемый момент времени. В прикладных инженерных и физических расчётах выделяют два базовых типа потенциальной энергии: гравитационную (энергию положения в поле тяжести) и упругую (энергию упругой деформации).
Гравитационная потенциальная энергия в поле тяжести
При подъёме объекта над поверхностью возникает гравитационная потенциальная энергия, которая характеризует взаимное притяжение исследуемого тела и Земли в однородном поле тяжести. Для вычисления этой величины на небольших высотах (где силовое поле считается однородным) применяется классическая линейная зависимость:
Eп = mgh
Корректная подстановка исходных данных в эту расчётную формулу требует точного определения трёх физических параметров:
- m - масса исследуемого тела, определяющая интенсивность гравитационного притяжения;
- g - ускорение свободного падения, стандартное расчётное значение которого у поверхности Земли принимается равным 9.81 м/с² (в приближённых технических оценках иногда допускается округление до 9.8 или 10 м/с² в зависимости от требуемой точности задачи);
- h - вертикальная координата или высота расположения центра масс тела, измеренная относительно заранее выбранного базового (нулевого) уровня.
При работе с протяжёнными конструкциями, наклонными балками или резервуарами с жидкостью параметр h всегда отсчитывается до геометрического центра тяжести объекта, а не до его нижнего или верхнего края. На самом нулевом уровне (при h = 0) гравитационная составляющая обращается в ноль.
Потенциальная энергия упруго деформированного тела
Второй базовый тип потенциальной энергии возникает внутри самой конструкции при изменении её геометрической формы - сжатии, растяжении, изгибе или кручении. Когда деформация является упругой (то есть тело полностью восстанавливает исходные размеры после снятия внешней нагрузки), в материале действуют внутренние возвращающие силы. В пределах пропорциональности эти силы подчиняются закону Гука, согласно которому возникающее усилие прямо пропорционально величине линейного смещения.
Для пружин, рессор, упругих стержней, мембран и амортизирующих элементов запасённая потенциальная энергия упругой деформации рассчитывается по квадратичной формуле:
Eп = ½kx² = kx² / 2
В этом выражении коэффициент k представляет собой жёсткость (коэффициент упругости) деформируемого элемента. Он зависит от модуля упругости материала и геометрических размеров детали, показывая, какое усилие необходимо приложить для изменения длины на единицу расстояния. Переменная x обозначает абсолютное удлинение или сжатие тела - линейное смещение его свободного конца относительно ненапряжённого состояния (положения статического равновесия).
Поскольку параметр смещения x возводится в квадрат, упругая потенциальная энергия всегда остаётся положительной величиной независимо от направления деформации. Растяжение пружины на заданную дистанцию и её сжатие на точно такое же расстояние формируют абсолютно одинаковый энергетический запас. В недеформированном состоянии (при x = 0) упругая составляющая равна нулю.
Сравнение гравитационной и упругой составляющих
Основные характеристики, входные переменные и условия обнуления двух базовых видов потенциальной энергии сведены в сравнительную таблицу:
| Параметр сравнения | Гравитационная потенциальная энергия | Упругая потенциальная энергия |
|---|---|---|
| Природа силового взаимодействия | Притяжение тела и Земли в поле тяжести | Внутренние силы упругости деформированного материала (по закону Гука) |
| Расчётная формула | Eп = mgh | Eп = kx² / 2 (или ½kx²) |
| Характеристика инертности или среды | Масса тела (m) и ускорение свободного падения (g = 9.81 м/с²) | Коэффициент жёсткости упругого элемента (k) |
| Геометрический параметр состояния | Высота центра масс относительно нулевого уровня (h) | Абсолютное удлинение или сжатие от положения равновесия (x) |
| Характер зависимости от координаты | Линейная зависимость от высоты | Квадратичная зависимость от величины деформации |
| Условие нулевого значения | Расположение центра масс на базовом уровне отсчёта (h = 0) | Отсутствие деформации, ненапряжённое состояние (x = 0) |
Комбинированное взаимодействие и суммирование составляющих
В ряде инженерных систем и физических задач объект одновременно находится в поле тяжести на некоторой высоте и подвергается воздействию деформированных упругих связей. Типичными примерами таких конфигураций служат груз, совершающий вертикальные колебания на подвешенной пружине, кабина лифта в момент посадки на пружинные буферы безопасности или подпружиненный клапан в наклонном трубопроводе.
При таком комбинированном взаимодействии общая потенциальная составляющая системы определяется путём алгебраического сложения обоих видов энергии:
Eп = Eп(грав) + Eп(упр) = mgh + kx² / 2
Для корректного расчёта подобной комбинированной системы необходимо предварительно зафиксировать два независимых ориентира: выбрать горизонтальную плоскость для отсчёта высоты h и определить точку ненапряжённого состояния упругого элемента, от которой отсчитывается деформация x. После вычисления каждого слагаемого по отдельности они суммируются, а итоговая величина Eп передаётся в основное уравнение для нахождения полной механической энергии.
Единицы измерения и согласование исходных данных перед расчётом
Приведение всех исходных параметров к единой системе размерностей перед подстановкой в формулы - обязательное условие для получения достоверного значения полной механической энергии. Если кинетическая и потенциальная составляющие выражены в разных единицах или рассчитаны из несогласованных базовых величин, их прямое алгебраическое сложение даст ошибочный результат.
Базовая единица энергии в СИ и её эквиваленты
В СИ для измерения полной, кинетической и потенциальной энергии используется единая производная единица - Дж. Через основные единицы системы размерность выражается как
кг·м²/с²
. В зависимости от контекста инженерной или физической задачи эта же величина записывается через смежные механические и энергетические эквиваленты:
-
1 Дж = 1 Н·м- представление через механическую работу силы в один ньютон на пути в один метр; -
1 Дж = 1 Вт·с- выражение энергии через мощность в один ватт, выделяемую или потребляемую в течение одной секунды.
Для работы с очень малыми или крупными энергетическими показателями применяются стандартные десятичные приставки. В микромеханике и при анализе слабых импульсов задействуются дольные единицы, такие как микроджоуль (
1 мкДж = 10⁻⁶ Дж
). В общепромышленных, строительных и транспортных расчётах используются кратные единицы: кДж (
10³ Дж
) и МДж (
10⁶ Дж
). При сложении составляющих по базовой формуле оба слагаемых должны иметь одинаковый десятичный порядок.
Внесистемные и специализированные единицы измерения
В технической документации, зарубежных спецификациях оборудования и смежных разделах физики энергетические характеристики часто приводятся во внесистемных единицах. Для включения таких данных в общий расчёт требуется их предварительная конвертация в Дж с использованием точных переводных коэффициентов, представленных в таблице ниже.
| Единица измерения | Принадлежность и сфера применения | Соотношение с базовой единицей СИ |
|---|---|---|
| эрг | Система СГС, теоретическая и лабораторная физика |
1 эрг = 10⁻⁷ Дж
|
| кгс·м | Техническая система МКГСС, расчёты грузоподъёмных механизмов и ударной вязкости |
1 кгс·м = 9,80665 Дж
|
| кал и ккал | Теплотехника, оценка диссипативных тепловых потерь и энергоёмкости |
1 кал = 4,1868 Дж
;
1 ккал = 4186,8 Дж
|
| Вт·ч и кВт·ч | Электроэнергетика, учёт выработки и потребления приводов |
1 Вт·ч = 3600 Дж
;
1 кВт·ч = 3,6·10⁶ Дж
|
| эВ | Атомная и квантовая физика, физика высоких энергий |
1 эВ ≈ 1,60218·10⁻¹⁹ Дж
|
| BTU | Англоязычная инженерная практика, климатические и тепловые системы |
1 BTU ≈ 1055,06 Дж
|
| lbf·ft | Американская и британская имперская система, баллистика и машиностроение |
1 lbf·ft ≈ 1,35582 Дж
|
Согласование размерностей первичных параметров
Когда кинетическая и потенциальная составляющие не заданы готовыми значениями, а вычисляются из первичных физических параметров, все исходные данные необходимо перевести в базовые единицы СИ до начала возведения в степень и умножения. Нарушение этого правила приведёт к искажению масштаба результата, особенно в формулах с квадратичной зависимостью.
Для обеспечения размерной однородности уравнения первичные переменные приводятся к следующим базовым величинам:
-
Масса (
m) всегда переводится в килограммы (кг). Значения в граммах делятся на 1000 (1 г = 0,001 кг), тонны умножаются на 1000, а при работе с имперскими данными масса в фунтах умножается на переводной коэффициент0,45359237. -
Линейная скорость (
v) подставляется строго вм/с. Поскольку в транспортных и прикладных задачах скорость часто задаётся вкм/ч, исходное значение необходимо разделить на коэффициент3,6(например,72 км/ч / 3,6 = 20 м/с). Отказ от этого перевода завысит расчётную кинетическую энергию ровно в12,96раза из-за возведения скорости в квадрат. При исходных данных всм/сзначение делится на 100, а скорость вft/sумножается на0,3048. -
Линейные координаты - высота (
h) и абсолютная деформация упругого элемента (x) - выражаются в метрах (м). Типичная ошибка возникает при расчёте пружинных механизмов, где удлинение традиционно указывается в миллиметрах или сантиметрах: перед возведением деформации в квадрат миллиметры необходимо разделить на 1000. -
Коэффициент жёсткости (
k) приводится к размерностиН/м. В технических паспортах пружин и подвесок жёсткость часто маркируется вН/ммиликН/м; оба этих обозначения численно равны между собой и требуют умножения на 1000 для перехода кН/м. -
Момент инерции (
I) для вращающихся элементов переводится вкг·м², а угловая скорость (ω) - в радианы в секунду (рад/с). Если частота вращения вала или маховика задана в оборотах в минуту, число оборотов умножается на2πи делится на 60.
Только после того, как все входные величины приведены к согласованным базовым единицам СИ, полученные значения энергии движения и энергии взаимодействия выражаются в одних и тех же Дж и могут корректно суммироваться.
Интерпретация результата и связь энергии с механической работой
Итоговое значение полной механической энергии
E
характеризует общий энергетический запас системы в конкретный момент времени относительно выбранной системы отсчёта. В консервативных системах, где отсутствуют потери на трение и сопротивление среды, величина
E
остаётся неизменной на протяжении всего процесса движения (
E = const
). Само движение при этом сопровождается непрерывным взаимным преобразованием составляющих: уменьшение потенциальной энергии на некоторую величину вызывает строго равный прирост кинетической энергии, и наоборот.
В математическом виде баланс перераспределения энергии между двумя произвольными состояниями замкнутой консервативной системы записывается как равенство сумм в начальной (индекс 1) и конечной (индекс 2) точках:
Eк1 + Eп1 = Eк2 + Eп2 = const
ΔEк = -ΔEп
Подобное соотношение позволяет использовать найденное значение полной энергии для определения неизвестных кинематических или геометрических параметров в любой другой точке траектории. Например, зная полную энергию
E
, можно вычислить максимально возможную скорость движения тела (достигается в точке, где
Eп = 0
и
E = Eк
) либо предельную высоту подъёма и максимальную деформацию упругого элемента (в точках разворота, где мгновенная скорость падает до нуля,
Eк = 0
и
E = Eп
).
Физический смысл знака потенциальной и полной энергии
При анализе результатов расчёта необходимо учитывать алгебраический знак полученных величин. Составляющие полной энергии подчиняются разным математическим ограничениям по знаку:
-
Кинетическая энергия
Eквсегда неотрицательна (Eк ≥ 0). Масса и момент инерции положительны по определению, а линейная и угловая скорости входят в расчётные формулы во второй степени. Даже при смене направления движения на противоположное квадрат отрицательной проекции скорости даёт положительное число. Нулевое значениеEксоответствует исключительно состоянию покоя в текущей системе отсчёта. -
Упругая потенциальная энергия деформированного тела также всегда неотрицательна (
Eп ≥ 0), поскольку коэффициент жёсткости положителен, а величина деформацииxвозводится в квадрат. Независимо от того, сжата пружина или растянута относительно положения равновесия, запасённая в ней энергия имеет знак плюс. -
Гравитационная потенциальная энергия может быть положительной, равной нулю или отрицательной в зависимости от положения тела относительно принятого нулевого уровня отсчёта высоты (
h = 0). Если тело находится ниже базовой горизонтальной плоскости (например, на дне котлована, в шахте или под водой, когда за ноль принята поверхность земли или уровень моря), координата высотыhподставляется со знаком минус, что даётEп < 0.
Поскольку потенциальная гравитационная составляющая способна принимать значения меньше нуля, итоговая сумма
E = Eк + Eп
также может оказаться отрицательной. Отрицательный результат расчёта полной механической энергии не является вычислительной ошибкой.
Соотношение знаков и величин энергетических составляющих определяет характер движения и физическое состояние объекта относительно выбранного уровня отсчёта:
| Соотношение составляющих | Знак полной энергии E | Физическая интерпретация состояния системы |
|---|---|---|
Eп > 0
,
Eк ≥ 0
|
E > 0
|
Тело находится выше нулевого уровня высоты или упругий элемент деформирован; система обладает запасом энергии относительно базовой плоскости. |
Eп < 0
,
Eк > |Eп|
|
E > 0
|
Тело расположено ниже нулевого уровня (в потенциальной яме), но его текущей скорости достаточно, чтобы преодолеть притяжение и подняться выше отметки
h = 0
.
|
Eп < 0
,
Eк = |Eп|
|
E = 0
|
Пограничный случай: кинетической энергии движущегося на глубине тела хватит ровно на то, чтобы достичь нулевого уровня высоты и полностью остановиться на нём. |
Eп < 0
,
Eк < |Eп|
|
E < 0
|
Связанность состояния: тело находится ниже уровня отсчёта, а его кинетической энергии недостаточно для самостоятельного выхода на нулевую отметку без совершения внешней работы. |
Связь изменения энергии с механической работой
Если механическая система не является замкнутой и консервативной, её энергия изменяется в процессе движения. Мерой этого изменения выступает механическая работа
A
, которая также измеряется в Джоулях (
Дж
). В зависимости от того, работу каких именно сил требуется оценить в задаче, применяются два фундаментальных соотношения.
Теорема о кинетической энергии
Приращение кинетической энергии тела на некотором участке пути равно алгебраической сумме работ всех сил, действующих на тело на этом перемещении (включая как внешние, так и внутренние, как консервативные, так и неконсервативные силы):
A = ΔEк = Eк2 - Eк1
Когда равнодействующая сила направлена по ходу движения, совершаемая работа положительна (
A > 0
), и скорость объекта возрастает (
Eк2 > Eк1
). Если силы препятствуют движению (например, при торможении), работа отрицательна (
A < 0
), что приводит к убыванию кинетической энергии.
Работа диссипативных и внешних непотенциальных сил
Для анализа потерь или притока энергии в систему используется закон изменения полной механической энергии. Если в системе помимо гравитации и упругости действуют диссипативные силы (сила сухого трения скольжения, сила вязкого трения в жидкости, аэродинамическое сопротивление воздуха) или внешние тяговые усилия, полная механическая энергия не сохраняется. Разность значений полной энергии в конечном и начальном состояниях равна работе этих непотенциальных сил (
Aнеконс
):
ΔE = E2 - E1 = (Eк2 + Eп2) - (Eк1 + Eп1) = Aнеконс
Собственные силы сопротивления и трения всегда направлены против вектора относительной скорости, поэтому их работа в механической системе отрицательна (
Aтр < 0
). В результате полная механическая энергия с течением времени уменьшается (
E2 < E1
). Вычисленная через разность
E1 - E2
величина показывает, какая именно часть первоначального механического запаса перешла во внутреннюю (тепловую) энергию трущихся поверхностей и окружающей среды.
Практические примеры и сценарии расчёта механической энергии
При решении прикладных и учебных задач вычисление полной энергии сводится к последовательному нахождению кинетической и потенциальной составляющих в конкретный момент времени или в заданной точке траектории с их последующим алгебраическим сложением. Ниже разобраны три типовых физических сценария, демонстрирующих порядок подготовки данных и выполнения расчёта по формуле
E = Eк + Eп
.
Движение тела в поле тяжести на заданной высоте
Такой расчёт применяется для анализа баллистического движения (бросок под углом к горизонту) или свободного падения, когда объект одновременно обладает скоростью и находится над принятым нулевым уровнем. Векторное направление скорости при этом не влияет на результат, так как в формулу входит только её модуль.
Исходные условия задачи для расчёта энергетического состояния тела в полёте:
-
Масса снаряда или тела (
m): 2,5 кг. -
Мгновенная скорость в рассматриваемой точке траектории (
v): 14 м/с. -
Текущая высота над поверхностью земли (
h): 12 м (поверхность земли принята за нулевой уровеньh = 0). -
Ускорение свободного падения (
g): 9,81 м/с².
На первом этапе определяется кинетическая составляющая по формуле поступательного движения:
Eк = (m · v²) / 2 = (2,5 · 14²) / 2 = (2,5 · 196) / 2 = 245 ДжНа втором этапе вычисляется гравитационная потенциальная составляющая на высоте 12 метров:
Eп = m · g · h = 2,5 · 9,81 · 12 = 294,3 ДжИтоговый шаг - сложение обеих составляющих для нахождения полной механической энергии в данной точке полёта:
E = Eк + Eп = 245 + 294,3 = 539,3 ДжЕсли сопротивление воздуха пренебрежимо мало, полученное значение 539,3 Дж останется неизменным в любой другой точке траектории, вплоть до момента удара о землю.
Колебательная система груза на пружине
При анализе пружинного маятника в произвольный момент времени система одновременно обладает кинетической энергией движения груза и потенциальной энергией упругой деформации. Если колебания происходят вдоль гладкой горизонтальной направляющей, гравитационная составляющая не изменяется и при выборе нулевого уровня на оси движения равна нулю.
Пусть блок массой
m = 0,8 кг
совершает горизонтальные колебания на пружине с коэффициентом жёсткости
k = 400 Н/м
. Требуется найти полную механическую энергию системы в момент, когда смещение груза от положения равновесия составляет
x = 0,15 м
(15 см), а его текущая скорость равна
v = 1,2 м/с
.
Вычисление кинетической энергии движущегося груза:
Eк = (0,8 · 1,2²) / 2 = (0,8 · 1,44) / 2 = 0,576 ДжВычисление потенциальной энергии упруго деформированной пружины:
Eп = (k · x²) / 2 = (400 · 0,15²) / 2 = (400 · 0,0225) / 2 = 4,5 ДжСуммирование показателей даёт полную энергию колебательной системы:
E = 0,576 + 4,5 = 5,076 Дж
Если пружинный маятник ориентирован вертикально, а отсчёт высоты ведётся от произвольной точки ниже или выше положения равновесия, к упругой деформации необходимо добавить гравитационное слагаемое. В этом случае общая потенциальная составляющая перед подстановкой в базовую формулу находится как
Eп = mgh + (kx²)/2
.
Оценка потерь энергии при движении по наклонной плоскости с трением
Последовательный расчёт полной механической энергии в двух разных точках маршрута позволяет определить величину энергетических потерь на преодоление диссипативных сил (трения скольжения и сопротивления среды). Для этого сравниваются показатели системы в начале и в конце участка.
Рассмотрим сценарий, в котором контейнер массой
m = 10 кг
соскальзывает по наклонному жёлобу. В верхней контрольной точке (Состояние 1) на высоте
h1 = 5 м
относительно основания жёлоба ему сообщили начальную скорость
v1 = 2 м/с
. У основания наклонной плоскости (Состояние 2, высота
h2 = 0 м
) зафиксирована конечная скорость контейнера
v2 = 8 м/с
.
В таблице представлено пошаговое сравнение энергетических параметров системы в начальной и конечной точках движения (при
g = 9,81 м/с²
):
| Расчётный параметр | Состояние 1 (верхняя точка) | Состояние 2 (основание) |
|---|---|---|
| Входные данные |
m = 10 кг
,
v1 = 2 м/с
,
h1 = 5 м
|
m = 10 кг
,
v2 = 8 м/с
,
h2 = 0 м
|
Кинетическая составляющая (
Eк
)
|
(10 · 2²) / 2 = 20 Дж
|
(10 · 8²) / 2 = 320 Дж
|
Потенциальная составляющая (
Eп
)
|
10 · 9,81 · 5 = 490,5 Дж
|
10 · 9,81 · 0 = 0 Дж
|
Полная механическая энергия (
E = Eк + Eп
)
|
20 + 490,5 = 510,5 Дж
|
320 + 0 = 320 Дж
|
Сравнение результатов показывает, что в процессе спуска полная механическая энергия уменьшилась с 510,5 Дж до 320 Дж. На основе этих двух значений определяется работа силы трения на участке спуска:
Aтр = E2 - E1 = 320 - 510,5 = -190,5 Дж
Абсолютная величина разности (
190,5 Дж
) соответствует количеству механической энергии, которое рассеялось и перешло в тепло при трении днища контейнера о поверхность жёлоба.